1. 개요 및 목표


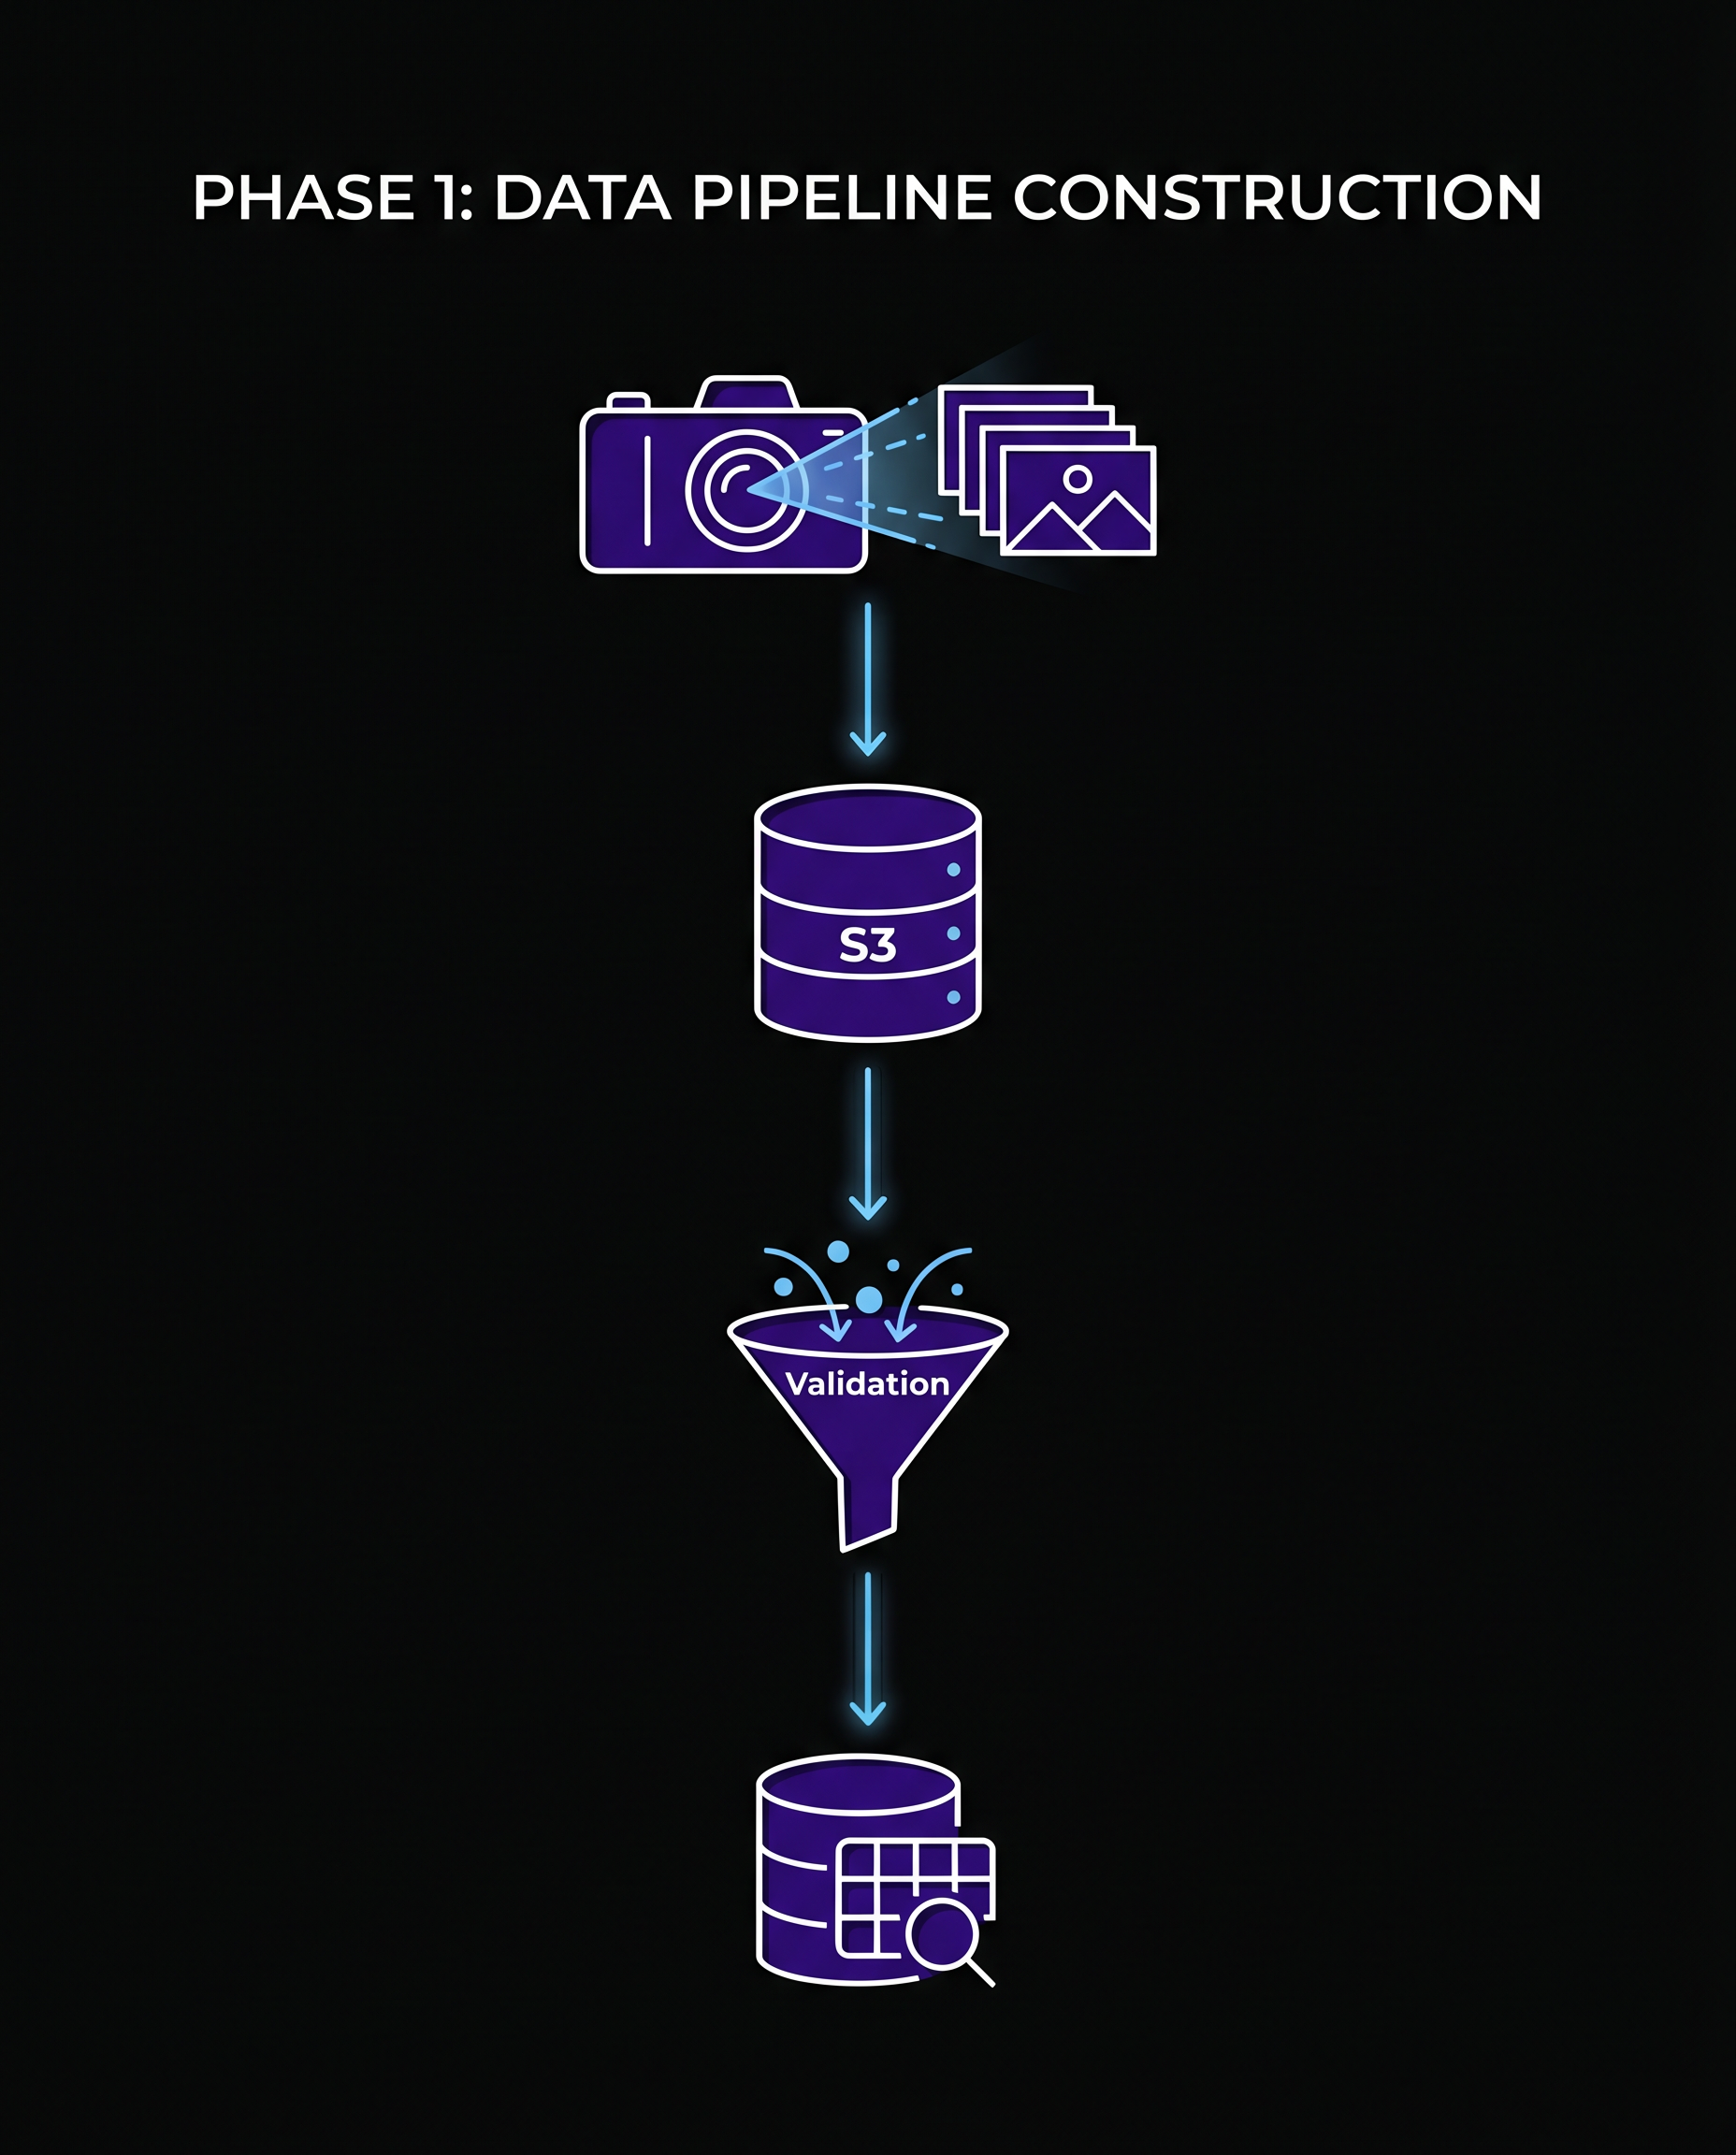
자율주행 모델(BC/RL) 학습을 위해서는 고품질의 주행 데이터가 필수적입니다. 이번 Phase 1의 목표는 CARLA 0.9.15 환경에서 전방 RGB 카메라와 AVM 4대 카메라 데이터를 10Hz 주기로 안정적으로 수집하는 파이프라인을 구축하는 것이었습니다.
2. 설계 및 구현: Producer-Consumer 패턴
가장 큰 기술적 난제는 시뮬레이터 틱(Tick) 주기와 디스크 I/O 속도 간의 불일치로 인한 프레임 드롭(Frame Drop)이었습니다. 이를 해결하기 위해 Producer-Consumer 아키텍처를 도입했습니다.
핵심 컴포넌트
SynchronousModeController(Producer)- 10Hz 고정 주기로 CARLA 서버 틱을 동기화
- 센서 데이터를 캡처하여 메모리 큐(Queue)에 즉시 푸시
AsyncDataLogger(Consumer)- 2개의 워커 스레드(Worker Threads)가 큐에서 데이터를 꺼내 디스크에 비동기 기록
- 큐 크기 1000으로 버퍼링 설정
EpisodeManager- 5분 주기로 날씨(Clear/Rain/Fog)와 시간대(Day/Night/Backlight)를 자동 전환하여 데이터 다양성 확보
3. 테스트 및 검증 결과
단위 테스트와 통합 테스트(pytest + Hypothesis) 총 89개를 작성하여 파이프라인의 안정성을 검증했습니다.
| 검증 항목 | 목표 기준 | 달성 결과 |
|---|---|---|
| 프레임 동기화 | 10Hz 유지 | 평균 10.02Hz 달성 |
| 데이터 손실률 | 1% 미만 | 0.05% 미만 (디스크 I/O 병목 해소) |
| 장애 복원력 | CARLA 크래시 시 데이터 보존 | 테스트 통과 (종료 전 큐 플러시 구현) |
4. 향후 계획 (Phase 2-A)
파이프라인 구축이 완료됨에 따라, 수집된 데이터를 바탕으로 ResNet18 기반 행동복제(Behavioral Cloning, BC) 모델 초기 학습에 돌입할 예정입니다.
초기에는 전방 단일 카메라(Front RGB) 이미지만을 사용하여 모델을 훈련시키고, 엣지 디바이스(Jetson) 배포를 고려한 224x224 해상도 최적화 작업도 병행할 계획입니다.