가설 설정, 실험 결과, 트러블슈팅 등 모든 연구 과정을 시계열로 기록하여 투명하게 공유합니다.
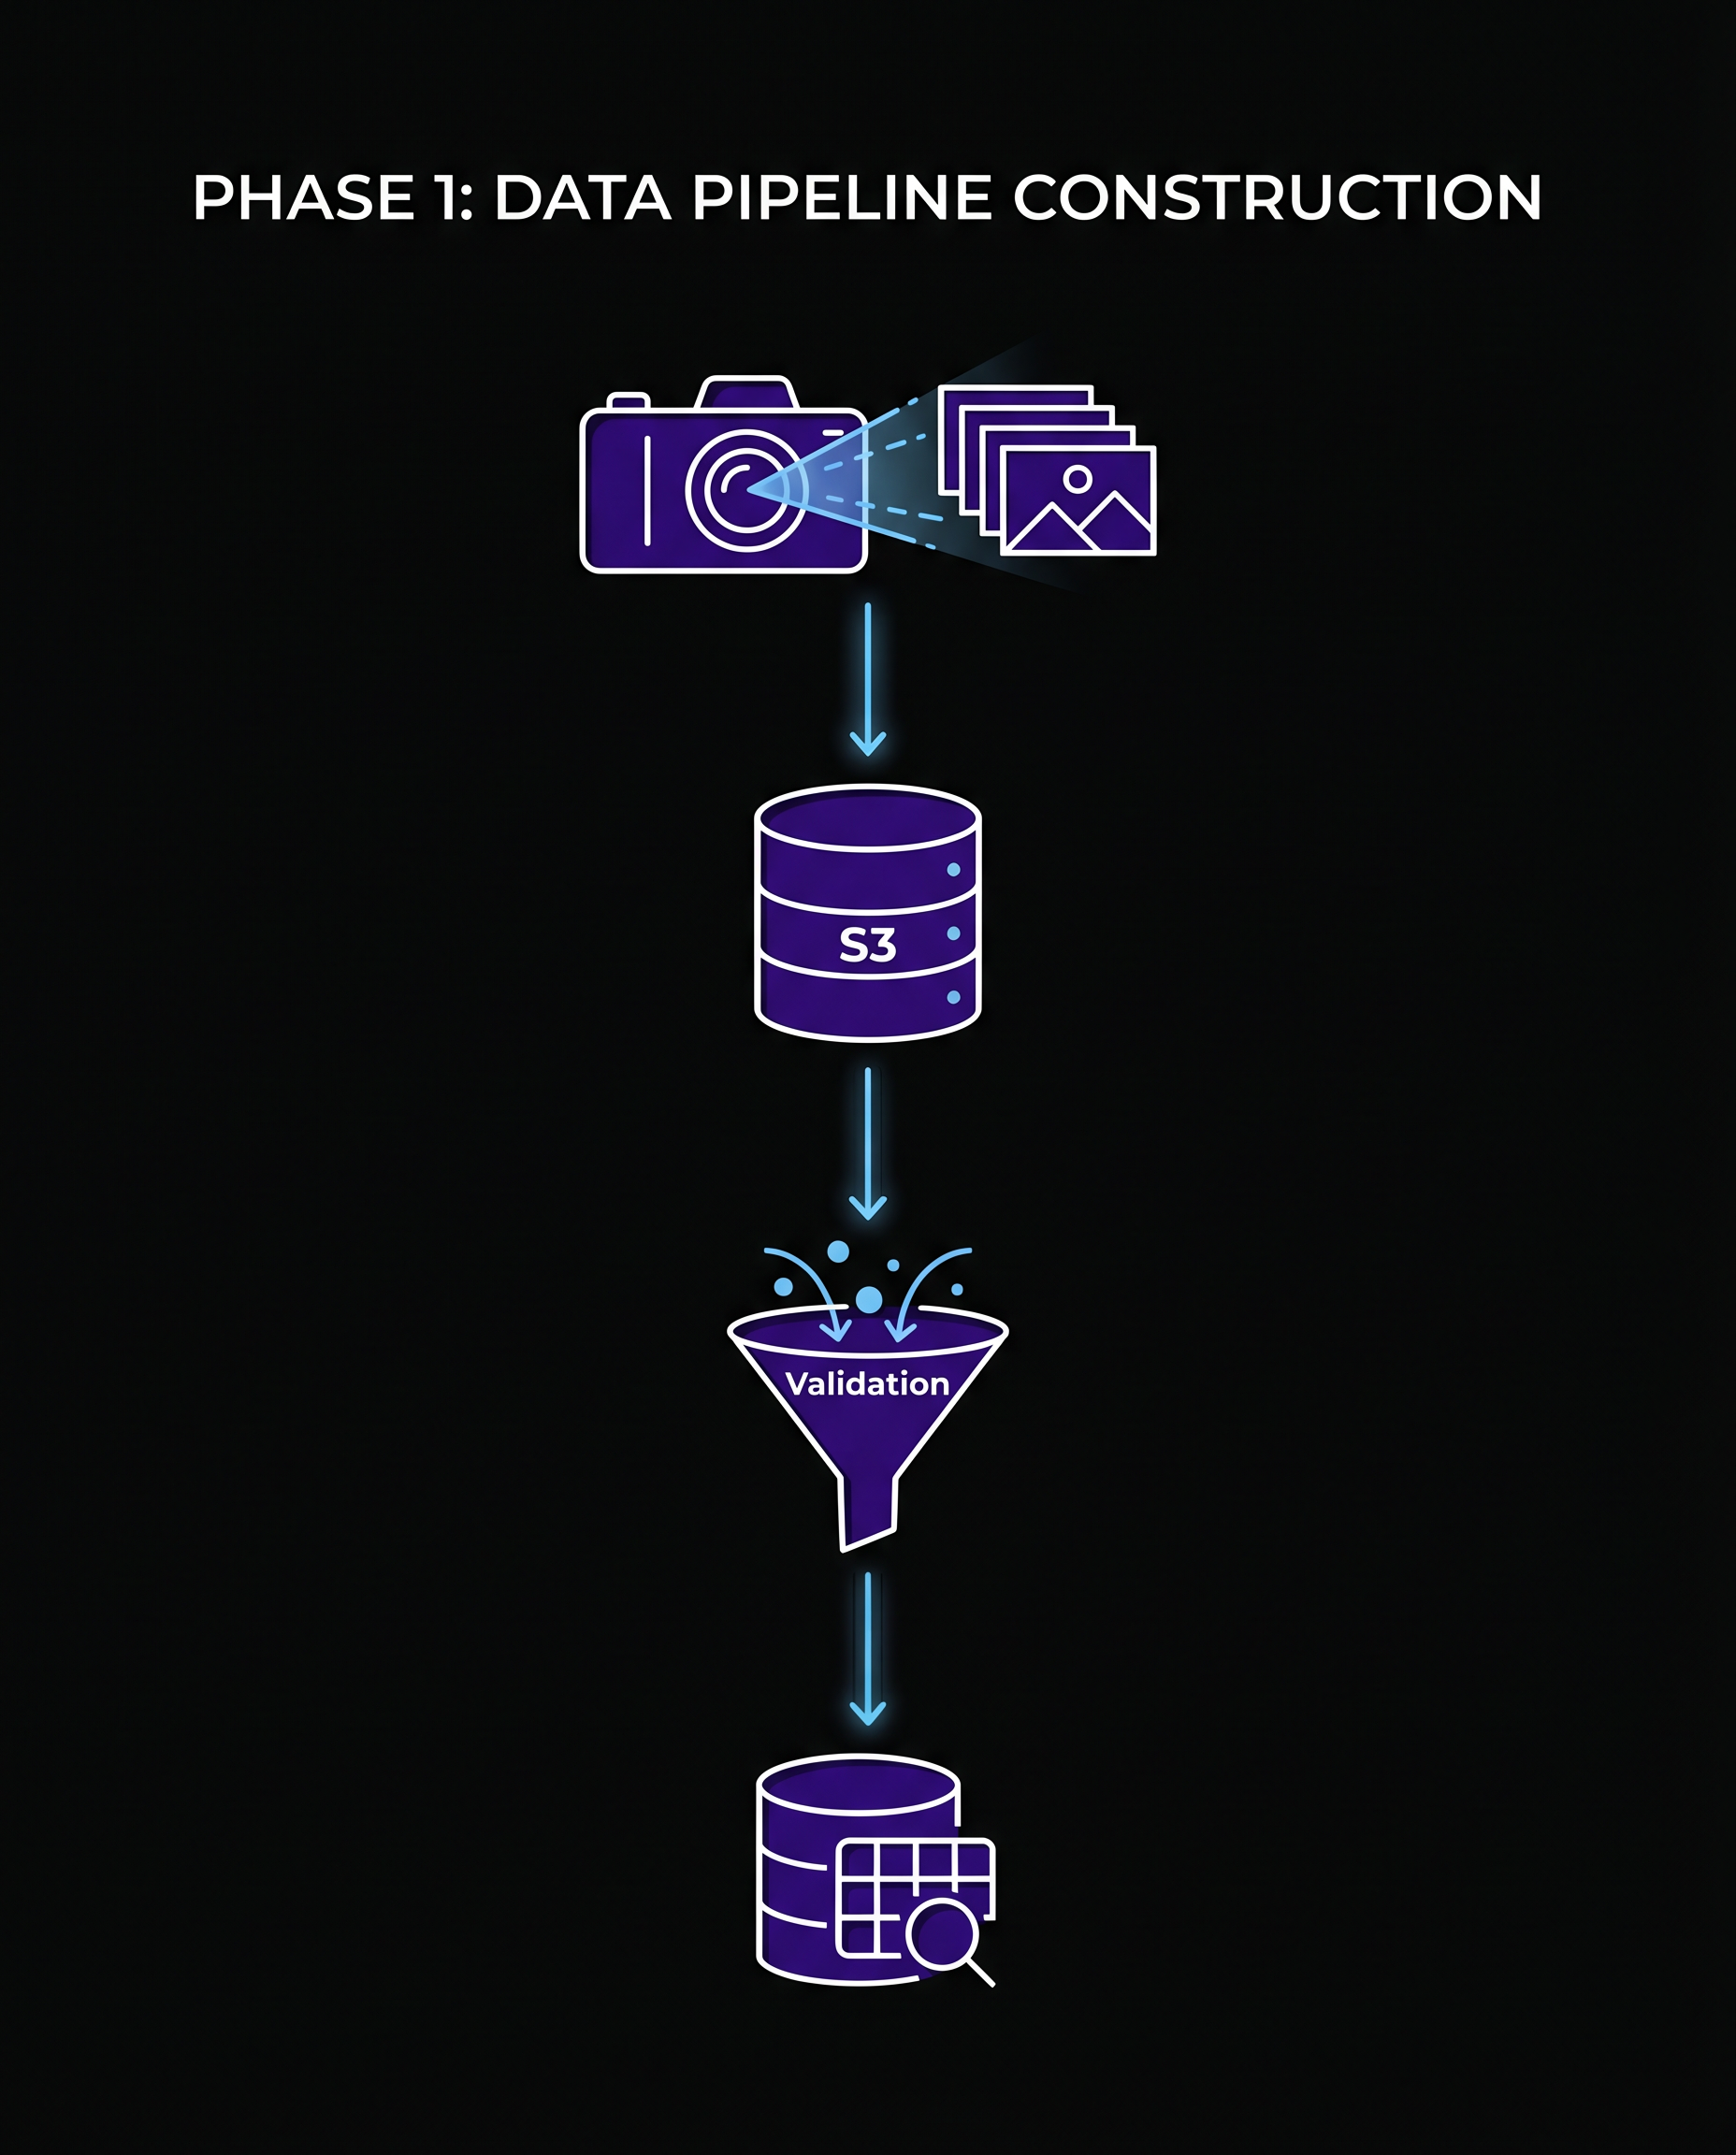
1. 개요 및 목표 자율주행 모델(BC/RL) 학습을 위해서는 고품질의 주행 데이터가 필수적입니다. 이번 Phase 1의 목표는 CARLA 0.9.15 환경에서 전방 RGB 카메라와 AV...