자율주행 지식저장소
이론부터 시스템 아키텍처, 기술 스택까지 숭산텍 프로젝트의 핵심 개념을 체계적으로 정리한 정적 문서 모음입니다.
학습 파이프라인 아키텍처
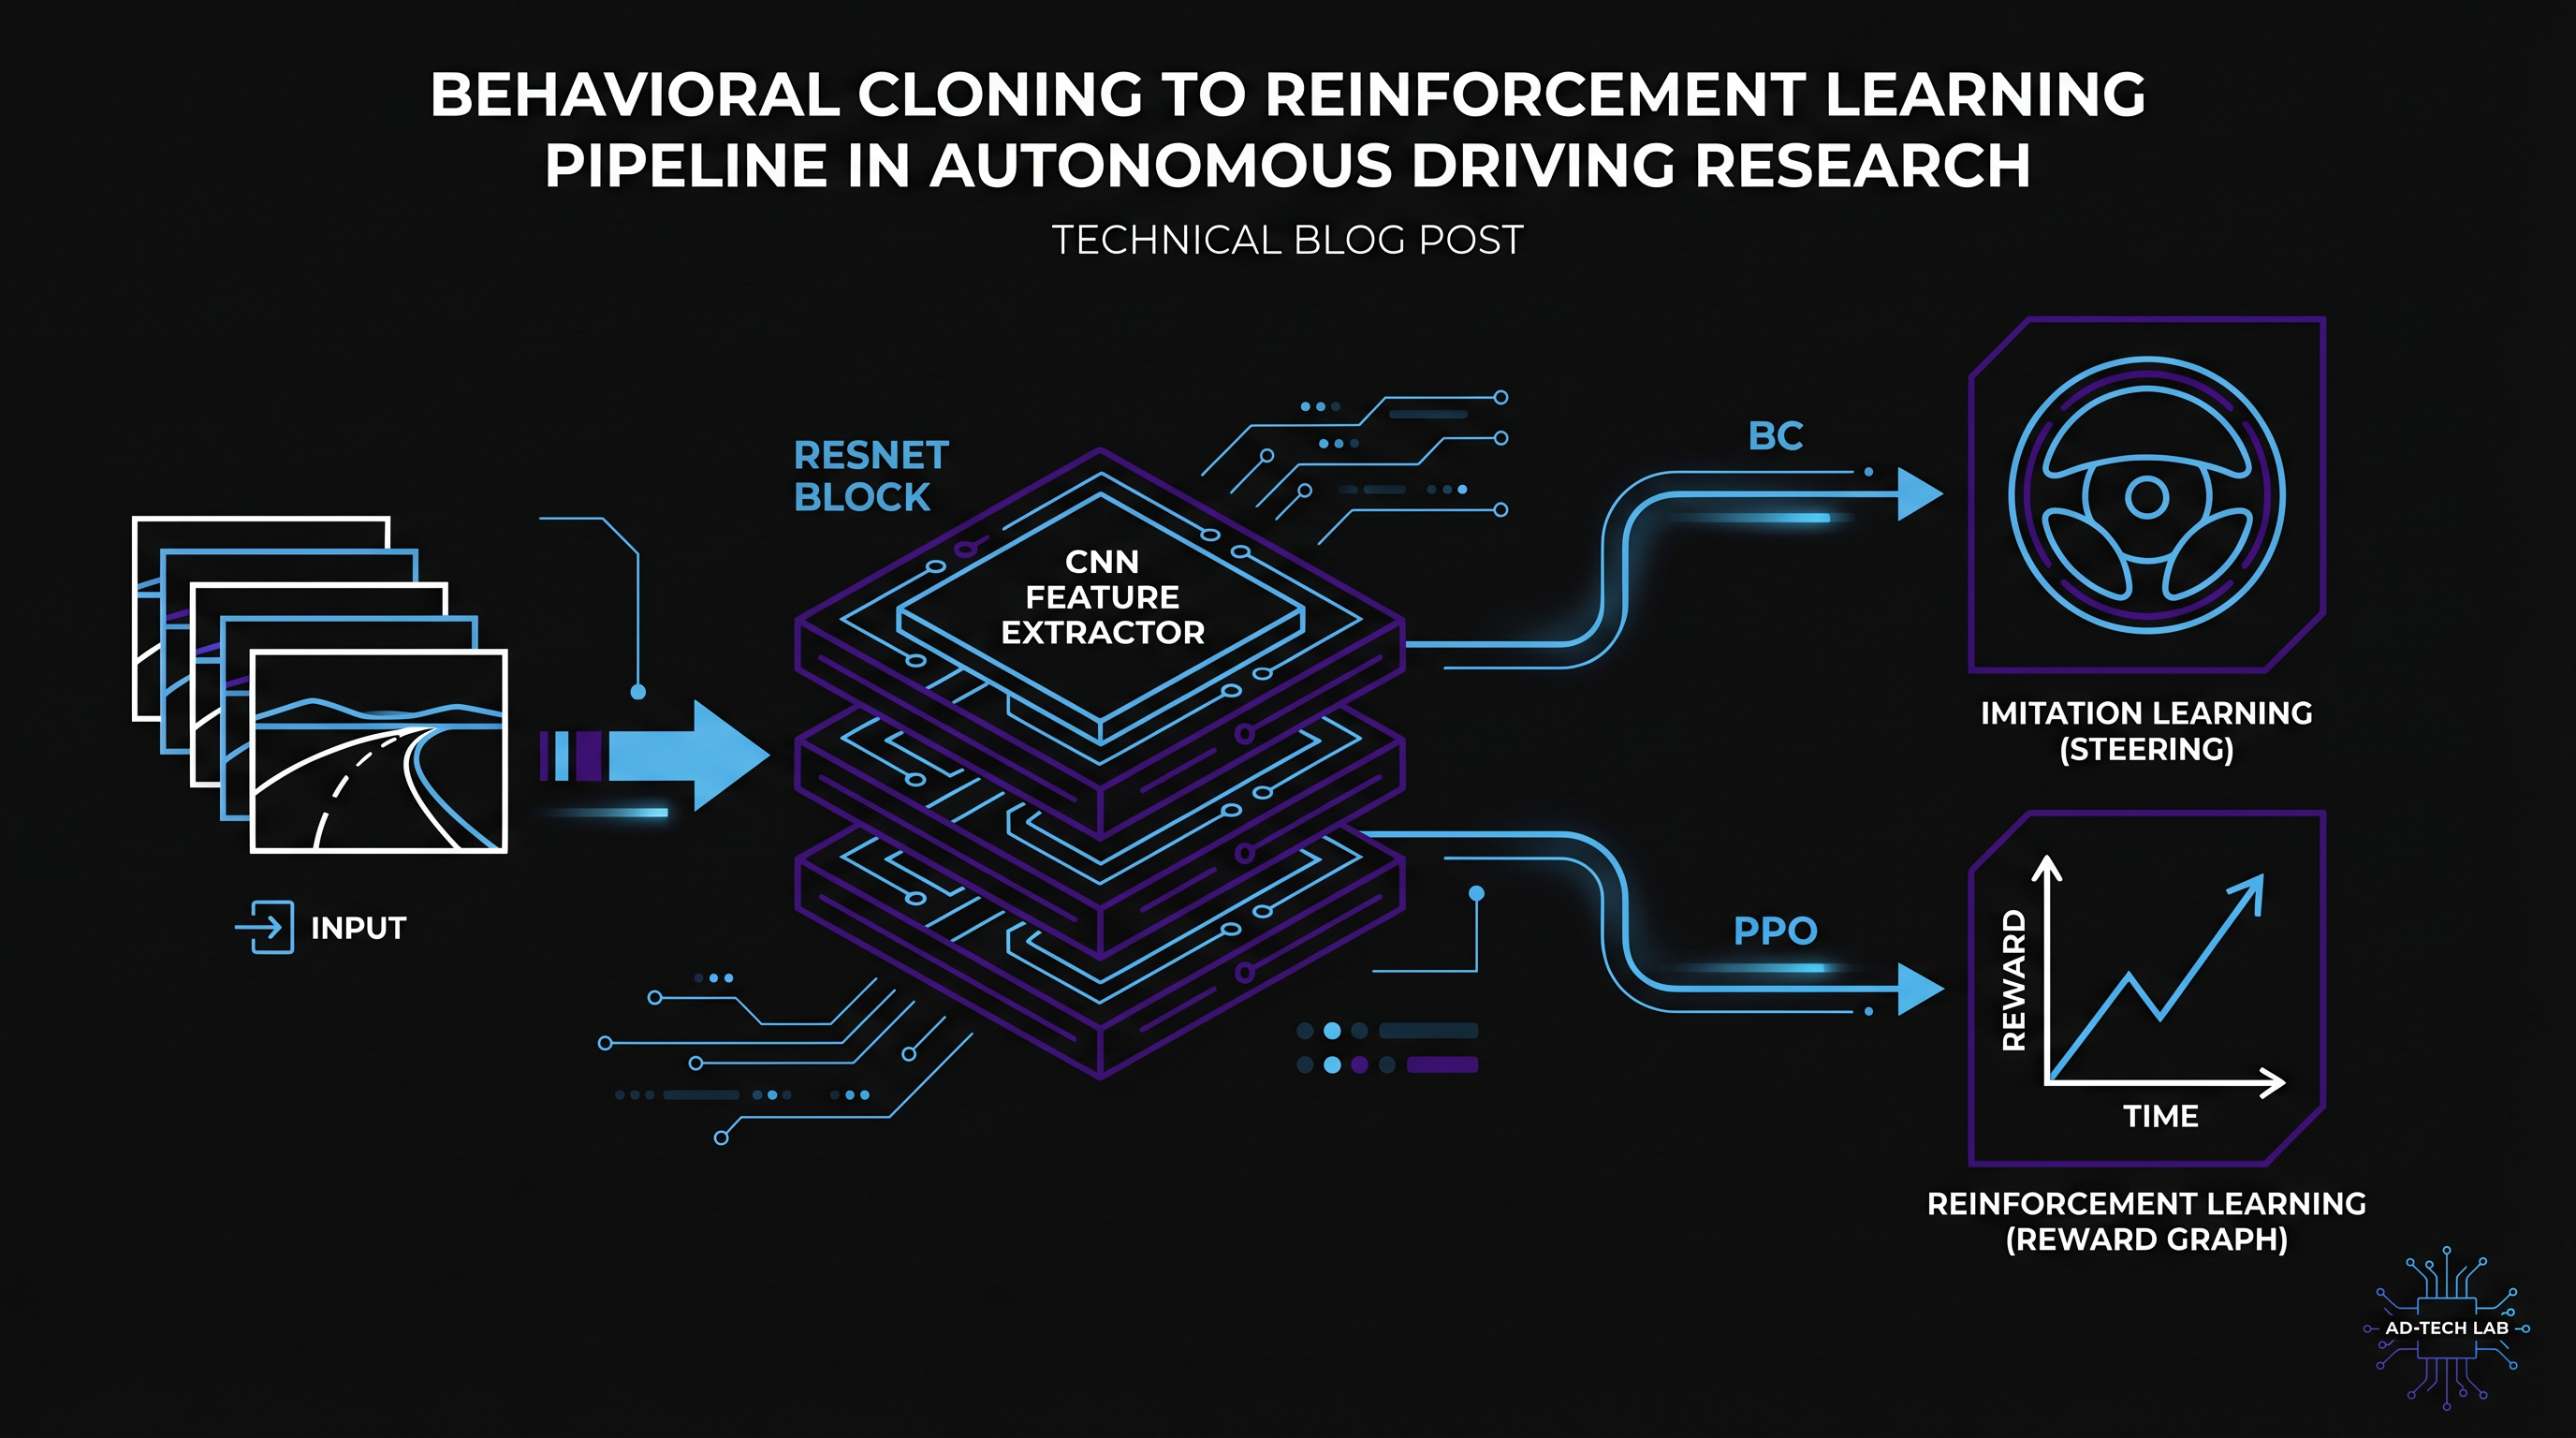
1. 개요 숭산텍의 학습 파이프라인은 BC → RL 2단계로 구성되며, 각 단계의 산출물(체크포인트)은 SQLite 기반 ExperimentLogger로 추적됩니다. 2. 전체 학습 흐름 flowcha...
 기술 스택 (Tech Stack)
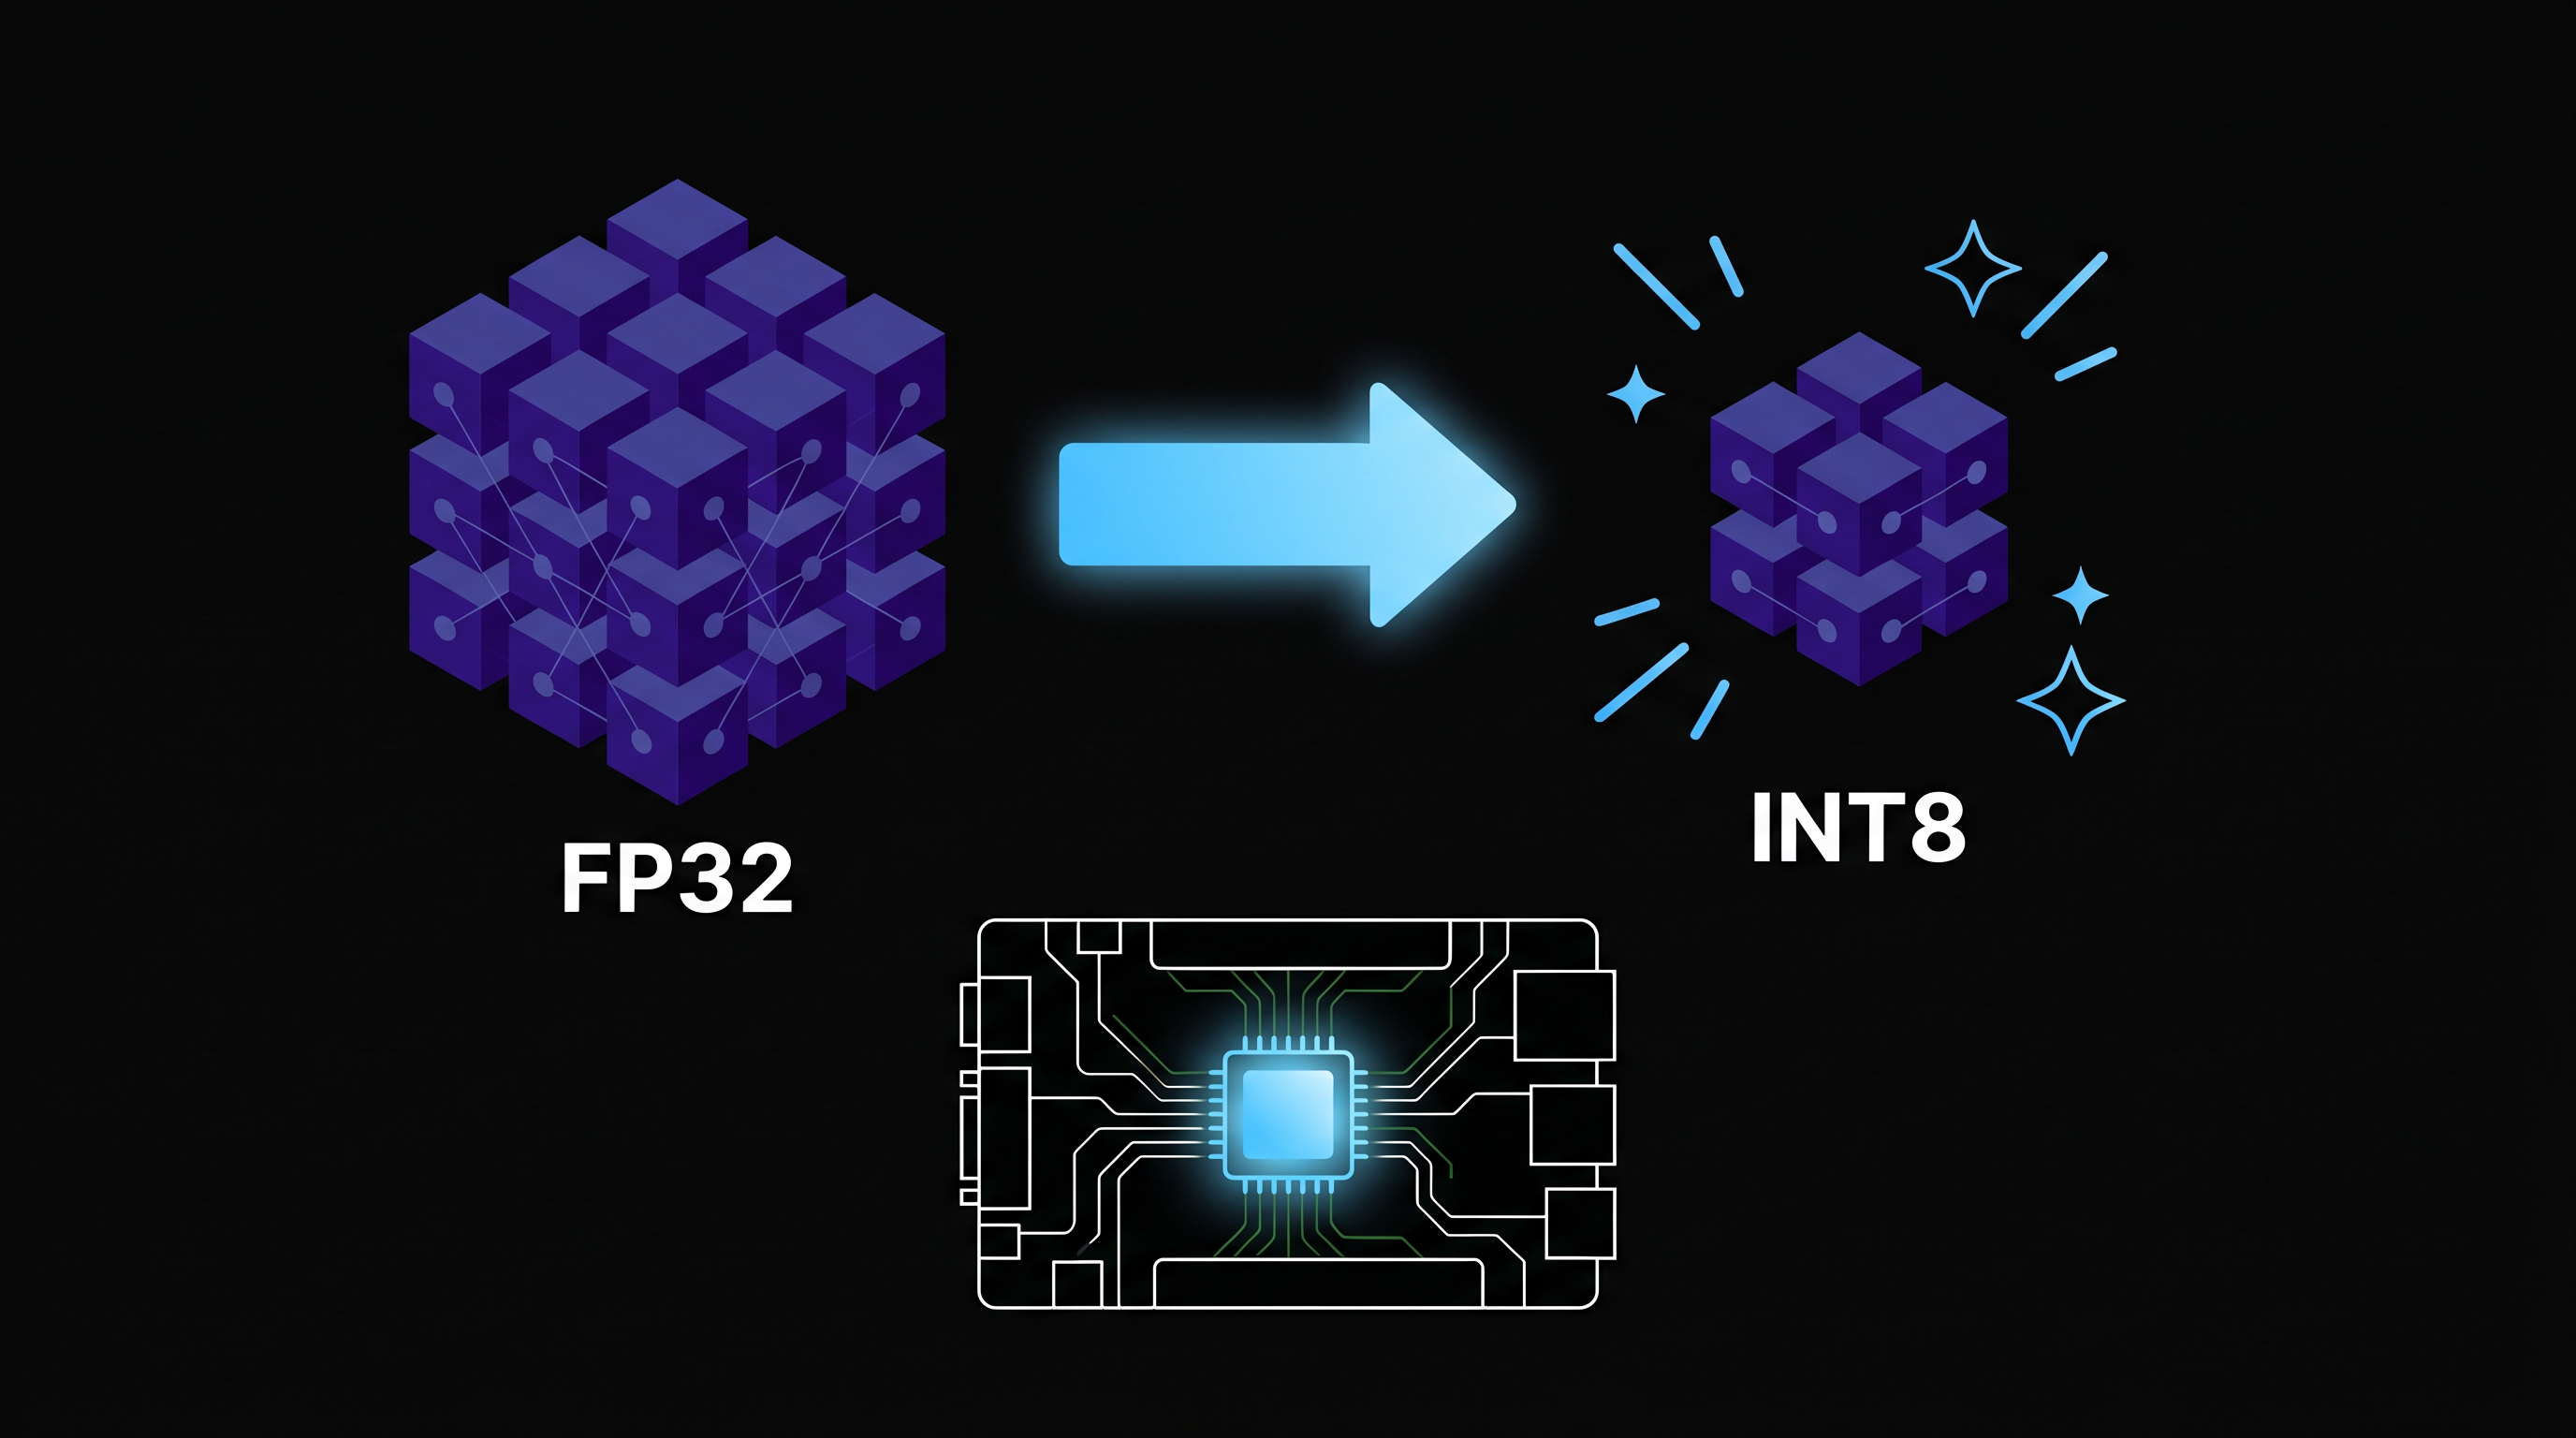
TensorRT 양자화
1. 개요 TensorRT는 NVIDIA의 고성능 딥러닝 추론 최적화 SDK입니다. 숭산텍 프로젝트는 Jetson 환경에서 30Hz 추론 주기를 달성하기 위해 PyTorch 모델을 TensorRT 엔진으로 변...
기술 스택 뱃지 가이드
숭산텍 위키와 R&D 로그 작성 시, 특정 기술 스택을 언급할 때 시각적 가독성을 높이기 위해 kkram95 뱃지 스타일을 활용합니다. kkram95.tistory.com/7에서 제공하는 img.shie...
Sim-to-Real 전이 (Sim-to-Real Transfer)
1. 개념 Sim-to-Real Transfer는 시뮬레이션 환경에서 학습한 정책을 실제 환경(또는 실제 하드웨어)에 적용하는 기법을 말합니다. 시뮬레이션은 데이터 수집 비용·위험·시간을 획기적으로 줄여주지만...
 기술 스택 (Tech Stack)
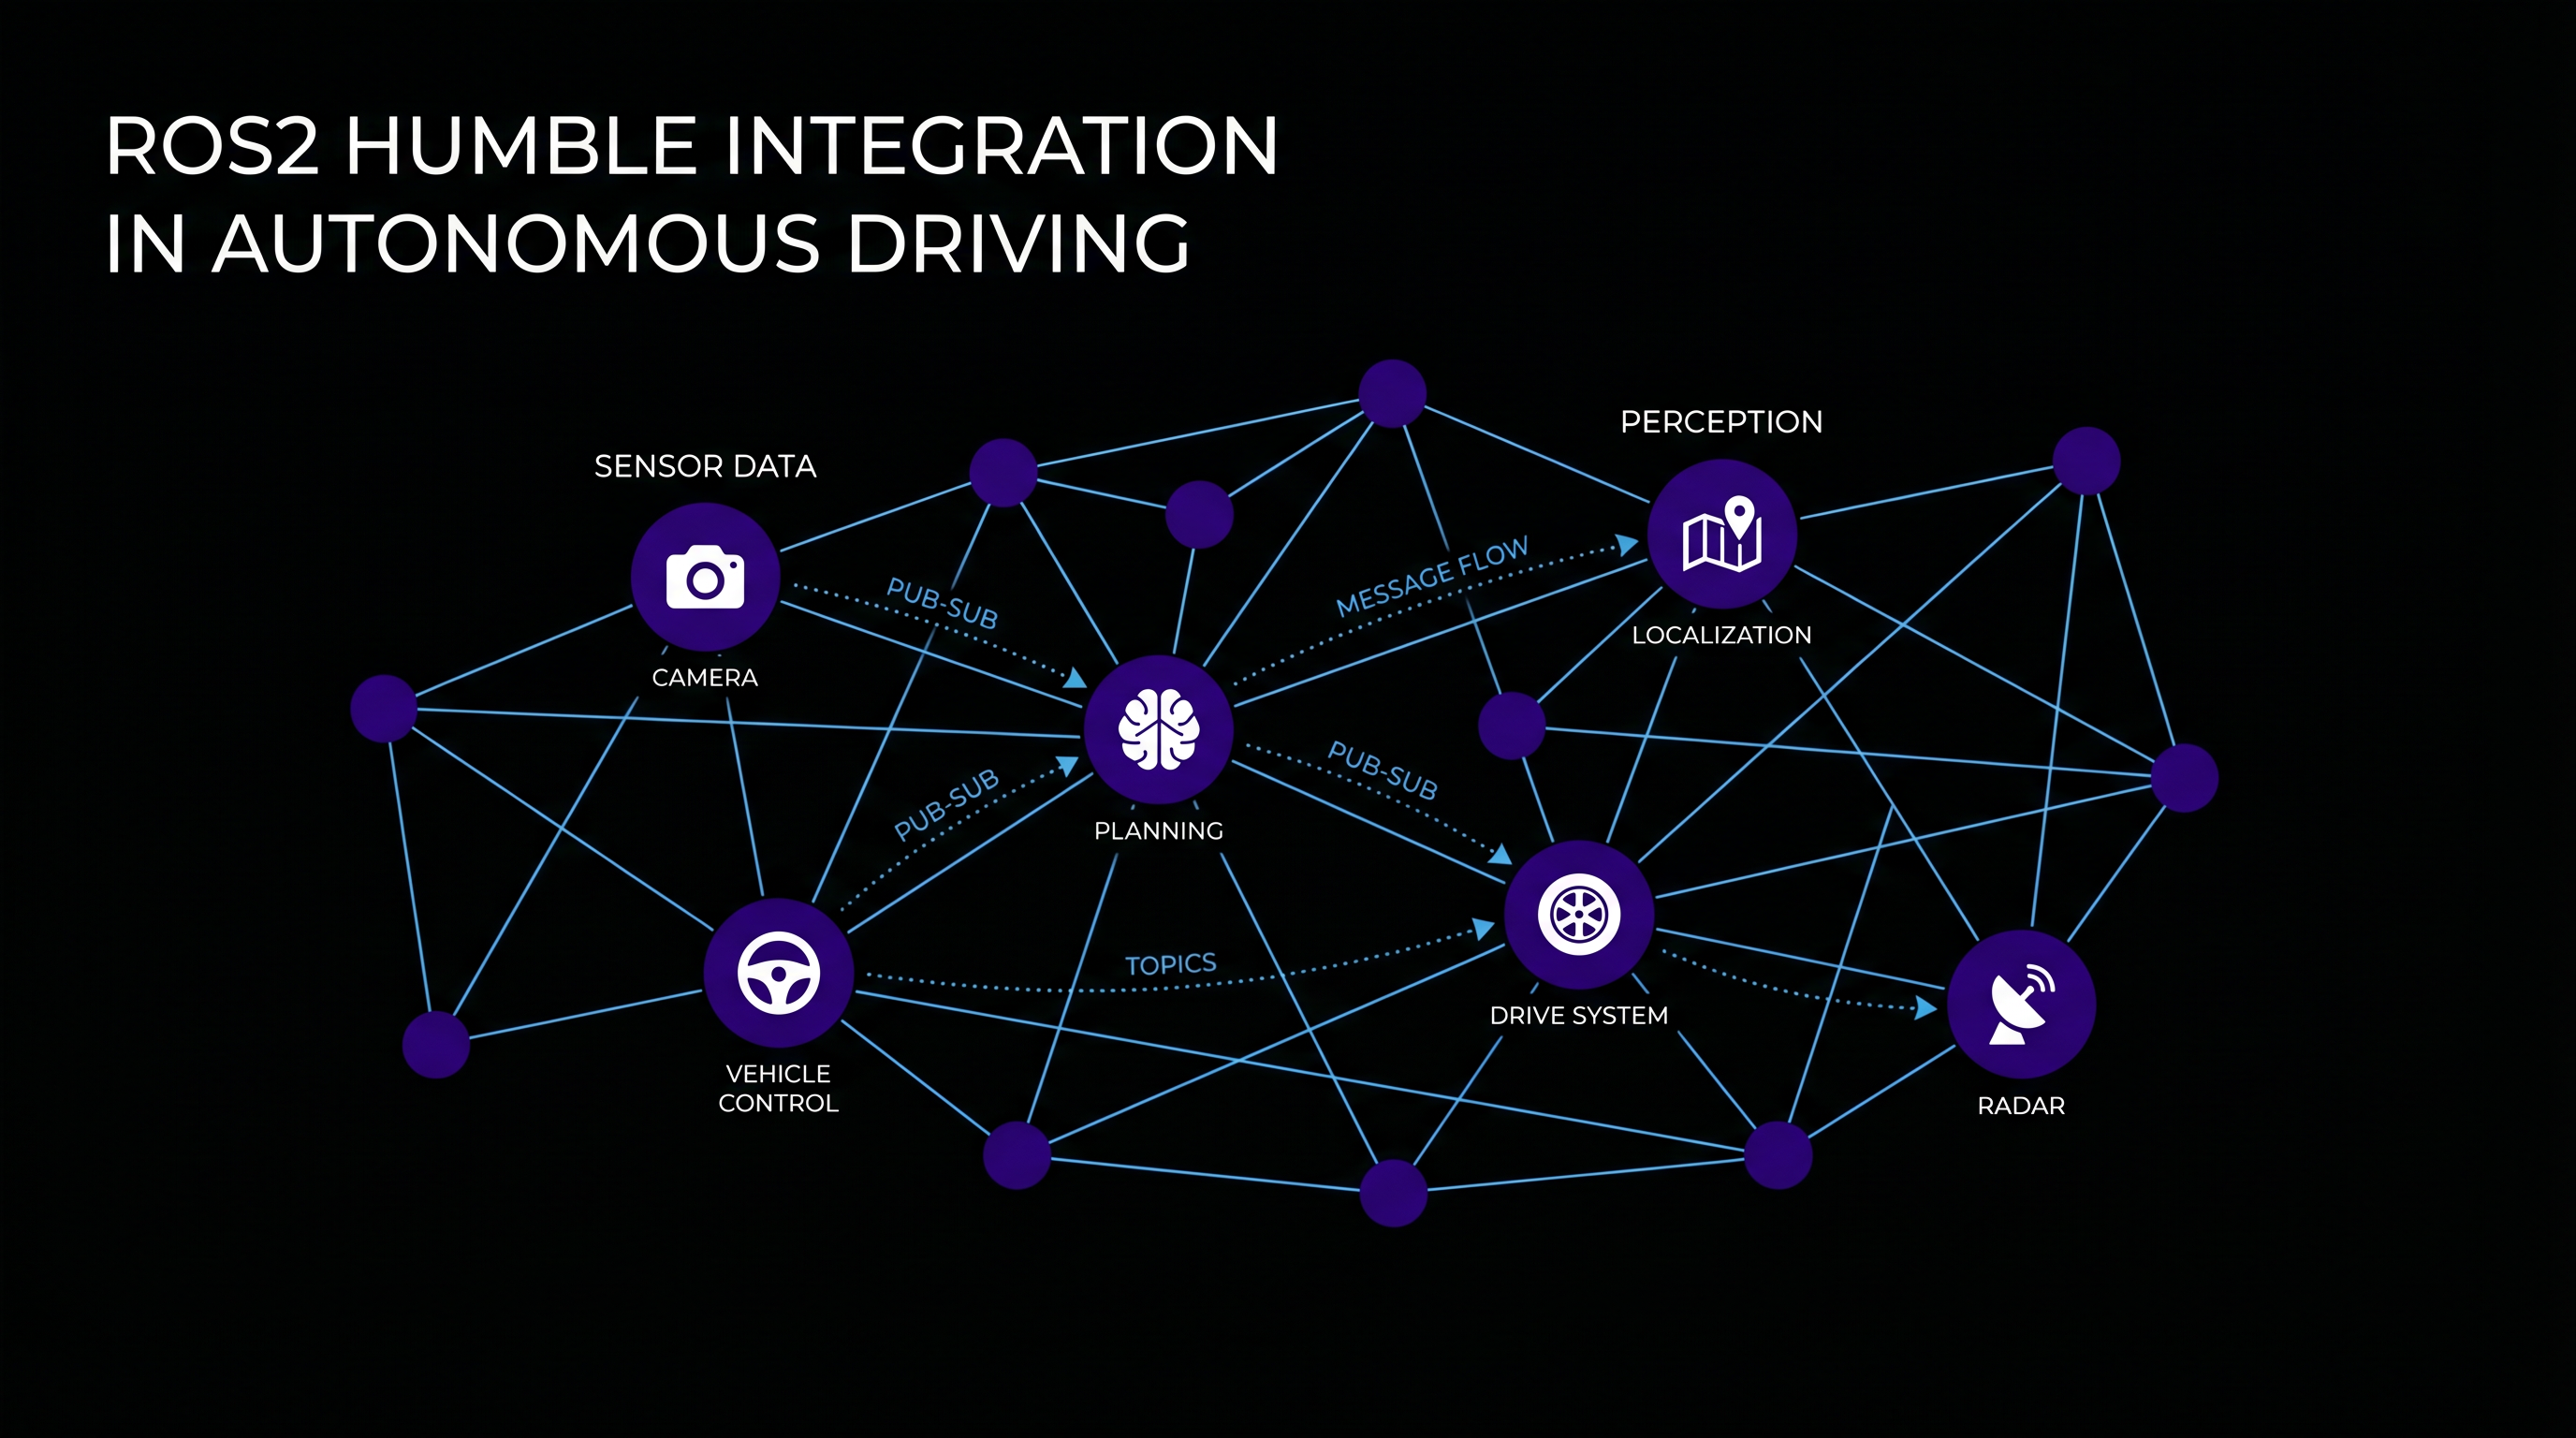
ROS2 Humble
1. 개요 ROS2(Robot Operating System 2)는 로보틱스 및 자율 시스템 개발의 사실상 표준 미들웨어입니다. 숭산텍은 LTS 버전인 ROS2 Humble(Ubuntu 22.04 기반)을 채...
 이론 (Theory)
강화학습 PPO (Proximal Policy Optimization)
1. 개념 PPO(Proximal Policy Optimization)는 OpenAI에서 제안한 정책 경사(Policy Gradient) 계열의 강화학습 알고리즘으로, 학습 안정성과 구현 단순성의 균형이 우수...
PyTorch & ResNet18
1. 개요 숭산텍은 딥러닝 프레임워크로 PyTorch 2.x를, 그리고 BC/RL 모델의 백본으로 ResNet18(ImageNet pretrained)을 채택합니다. 2. 왜 ResNet18인가? “시...
엣지 배포 아키텍처
1. 개요 학습된 모델을 실제 RC카에서 동작하도록 하는 배포 단계는 Phase 2-C에서 다룹니다. 핵심 요구사항은 Jetson 환경에서 30Hz 추론 주기를 안정적으로 유지하는 것입니다. 2. 배포 ...
개발 환경 셋업
본 문서는 숭산텍 자율주행 프로젝트(Autonomous-Driving-Planning)에 처음 합류하는 팀원이 로컬 개발 환경을 구축하는 절차를 안내합니다. 1. 시스템 요구사항 ...
데이터 파이프라인 아키텍처
1. 개요 Phase 1에서 완성된 데이터 파이프라인은 CARLA 시뮬레이터에서 수집되는 멀티카메라 데이터를 안정적으로 디스크에 저장하기 위해 Producer-Consumer 패턴을 채택했습니다. 89개의 단...
 기술 스택 (Tech Stack)
CARLA 시뮬레이터
1. 개요 CARLA(Car Learning to Act)는 Unreal Engine 기반의 오픈소스 자율주행 시뮬레이터로, 자율주행 연구의 사실상 표준(de facto standard)입니다. 숭산텍 프로젝...
이론 (Theory)
행동 복제 (Behavioral Cloning, BC)
1. 개념 행동 복제(Behavioral Cloning, BC)는 모방 학습(Imitation Learning)의 가장 기본적인 형태로, 전문가의 행동을 지도학습(Supervised Learning) 방식으로...
자율주행 개요
1. 자율주행이란 자율주행(Autonomous Driving)은 차량이 사람의 직접적 조작 없이 주변 환경을 인식하고, 주행 경로를 계획하며, 차량을 제어하는 기술의 총칭입니다. 일반적으로 SAE(Societ...